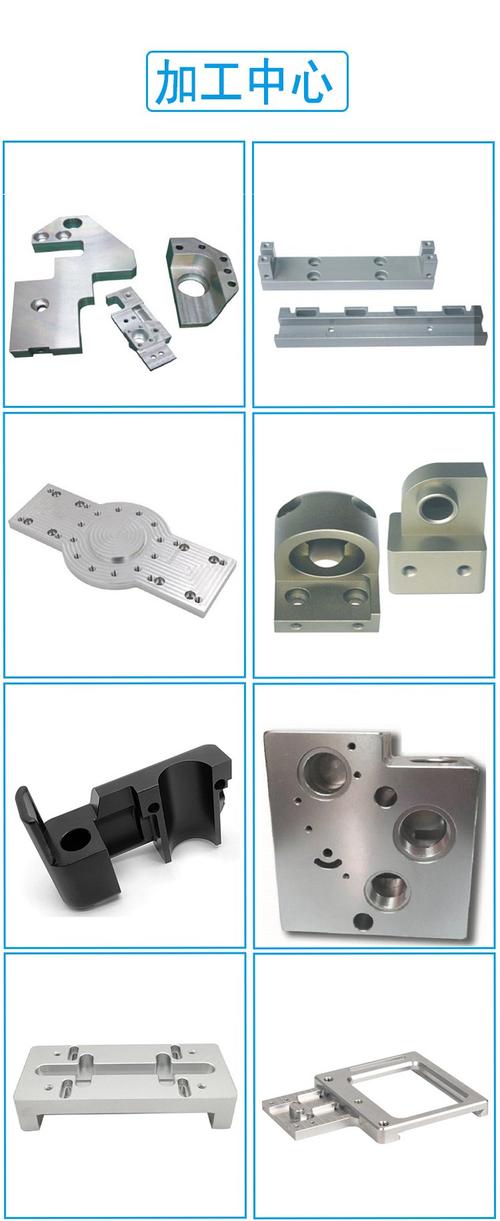
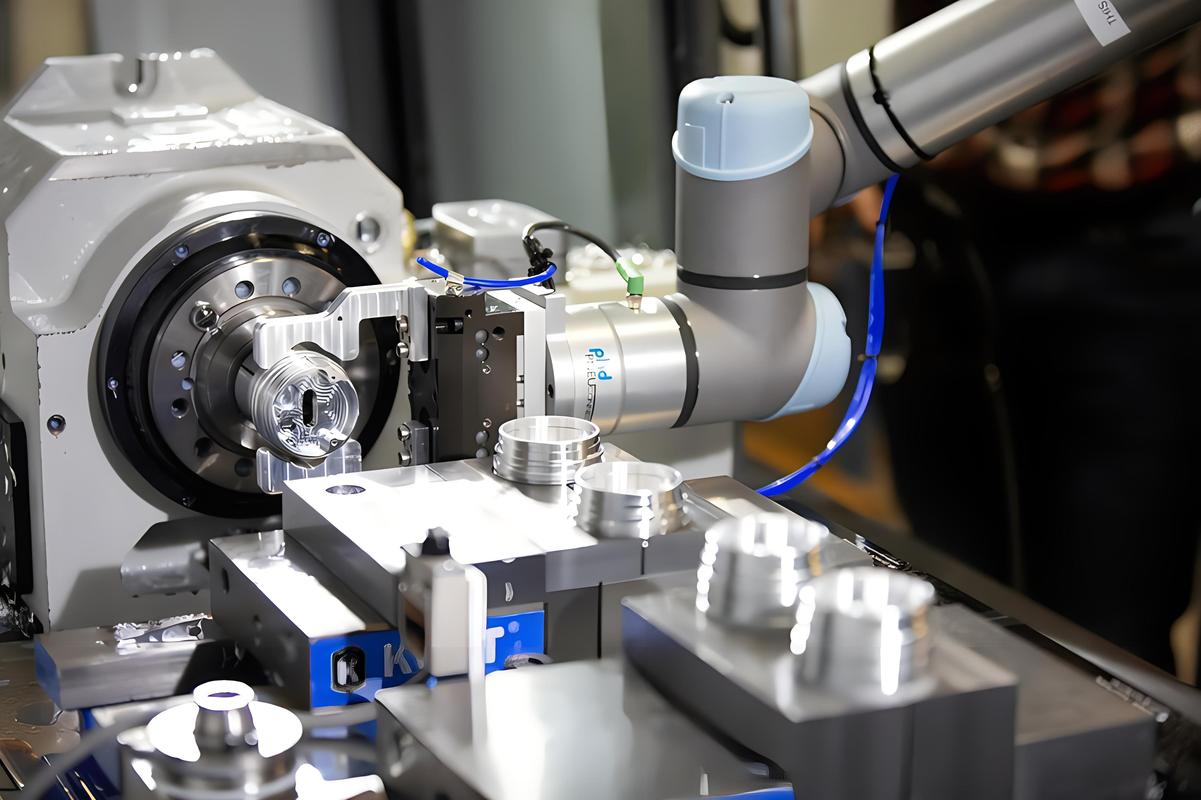
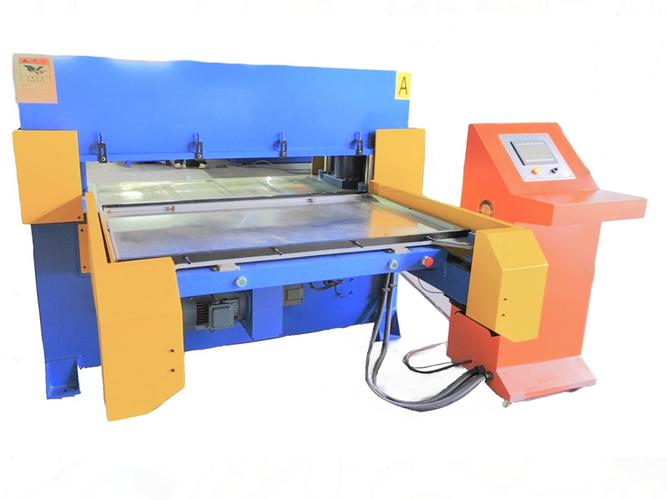
精密四柱裁切机与自动化连线 精密机械加工的效率革命
引言
在精密机械加工领域,裁切工序的效率与精度直接决定了下游装配质量和整体产能。传统单机作业模式中,裁切、输送、搬运环节相互割裂,人工干预频繁,不仅效率低下,还容易引入定位误差和表面损伤。精密四柱裁切机配合全自动皮带输送机与单边机械手连线系统,正是针对这一痛点的系统性解决方案,它将高刚性裁切、连续输送与精准搬运整合为一条自动化生产线,成为现代精密加工产品中心的核心装备组合。
一、精密四柱裁切机:稳定性的基石
四柱式结构是裁切设备中公认的高刚性构型。四根导柱对称分布,使上工作台在裁切过程中受力均匀,有效抑制偏载带来的倾斜与振动。对于精密机械加工而言,这意味着:
- 裁切精度可控:配合精密导向与伺服驱动,裁切深度与位置重复精度可达微米级,适合薄板、片材、复合材料等对尺寸公差敏感的场景。
- 刀具寿命延长:均匀受力减少刃口局部磨损,降低换刀频率与耗材成本。
- 工艺适应性强:通过更换模具或调整程序,可兼容多种规格产品的裁切需求,适合多品种、中小批量的精密加工订单。
四柱结构带来的高刚性,也为后续自动化连线提供了稳定节拍基础——只有单机节拍稳定,整线才能流畅运行。
二、全自动皮带输送机:连贯生产的纽带
裁切完成后的物料若依靠人工取放,节拍波动大且存在安全隐患。全自动皮带输送机在裁切机与机械手之间承担物料流转功能,其价值体现在:
- 连续同步输送:皮带线速度可与裁切节拍匹配,实现裁切—输出—等待抓取的无缝衔接,减少物料在机台上的滞留时间。
- 柔性缓冲:皮带输送具有一定的缓冲能力,避免刚裁切完成的工件因硬性碰撞产生毛刺或变形,这对精密加工件尤为重要。
- 结构简洁易维护:皮带输送机结构成熟、清洁方便,适合对洁净度有要求的精密加工车间。
在实际产线布局中,皮带输送机往往承担“中间缓冲段”角色,将裁切机的间断输出转化为机械手可稳定抓取的连续物流。
三、单边机械手与连线机械手:精准搬运的关键
单边机械手布置于输送机一侧,负责将裁切后的工件从皮带线上抓取并移送至下一工序(如检测、堆叠、包装或二次加工)。其技术要点包括:
- 定位精准:配合视觉或机械定位,机械手可在皮带连续运行中完成同步抓取,减少停机等待。
- 单边布局节省空间:相比双侧或龙门式布局,单边机械手占用通道少,便于产线扩展与人员通行,适合厂房空间受限的精密加工中心。
- 连线机械手协同:当产品中心需要多台裁切机并联或与上下游设备对接时,连线机械手可在多工位之间完成跨设备搬运,形成从裁切到后处理的完整自动化链路。
机械手与裁切机、输送机的信号互联是实现“连线”的核心:裁切完成信号触发输送机启动,输送机到位信号触发机械手抓取,机械手完成信号反馈至裁切机允许下一循环。这套逻辑闭环使整线无需人工介入即可连续运行。
四、连线集成的工艺优势
将四柱裁切机、皮带输送机与机械手集成为一条连线,对精密机械加工产品中心而言具有多重收益:
- 节拍提升:消除人工取放等待,设备利用率显著提高,单位时间产出增加。
- 品质一致性:机械手抓取力度与位置由程序控制,避免人工操作造成的划伤、磕碰与摆放偏差。
- 人力优化:一名操作员可兼顾多条连线,降低对熟练工人的依赖。
- 可追溯性:连线系统可记录每件产品的裁切参数与搬运轨迹,为质量追溯提供数据基础。
- 柔性扩展:模块化设计使输送机长度、机械手行程可按产品中心实际布局调整,便于后续产能扩充。
五、产品中心视角:从单机到产线方案
在精密机械加工的产品中心展示体系中,单纯罗列设备参数已难以满足客户需求。客户真正关注的是“我的工件如何高效、稳定地产出”。因此,将精密四柱裁切机、全自动皮带输送机、单边机械手与连线机械手作为一套完整方案呈现,更能体现供应商的系统集成能力:
- 展示裁切精度与节拍数据,证明单机性能;
- 展示输送与抓取动作的协同演示,证明连线可靠性;
- 提供按工件定制的布局示意图,证明方案适配性;
- 强调维护便利性与 safety 设计,证明长期运行的经济性。
这种“设备+连线+服务”的产品中心呈现方式,契合精密加工客户对自动化升级的实际决策路径。
##
精密四柱裁切机提供高刚性裁切基础,全自动皮带输送机保障物流连贯,单边机械手与连线机械手完成精准搬运与跨工位协同——三者构成的连线系统,是精密机械加工从单机作业迈向自动化产线的务实路径。对于追求效率与品质并重的产品中心而言,这套组合不仅是设备清单的叠加,更是工艺逻辑的重构,其价值最终体现在每一件精密工件的稳定产出之中。
如若转载,请注明出处:http://www.renyujx.com/product/31.html
更新时间:2026-10-24 04:58:15